
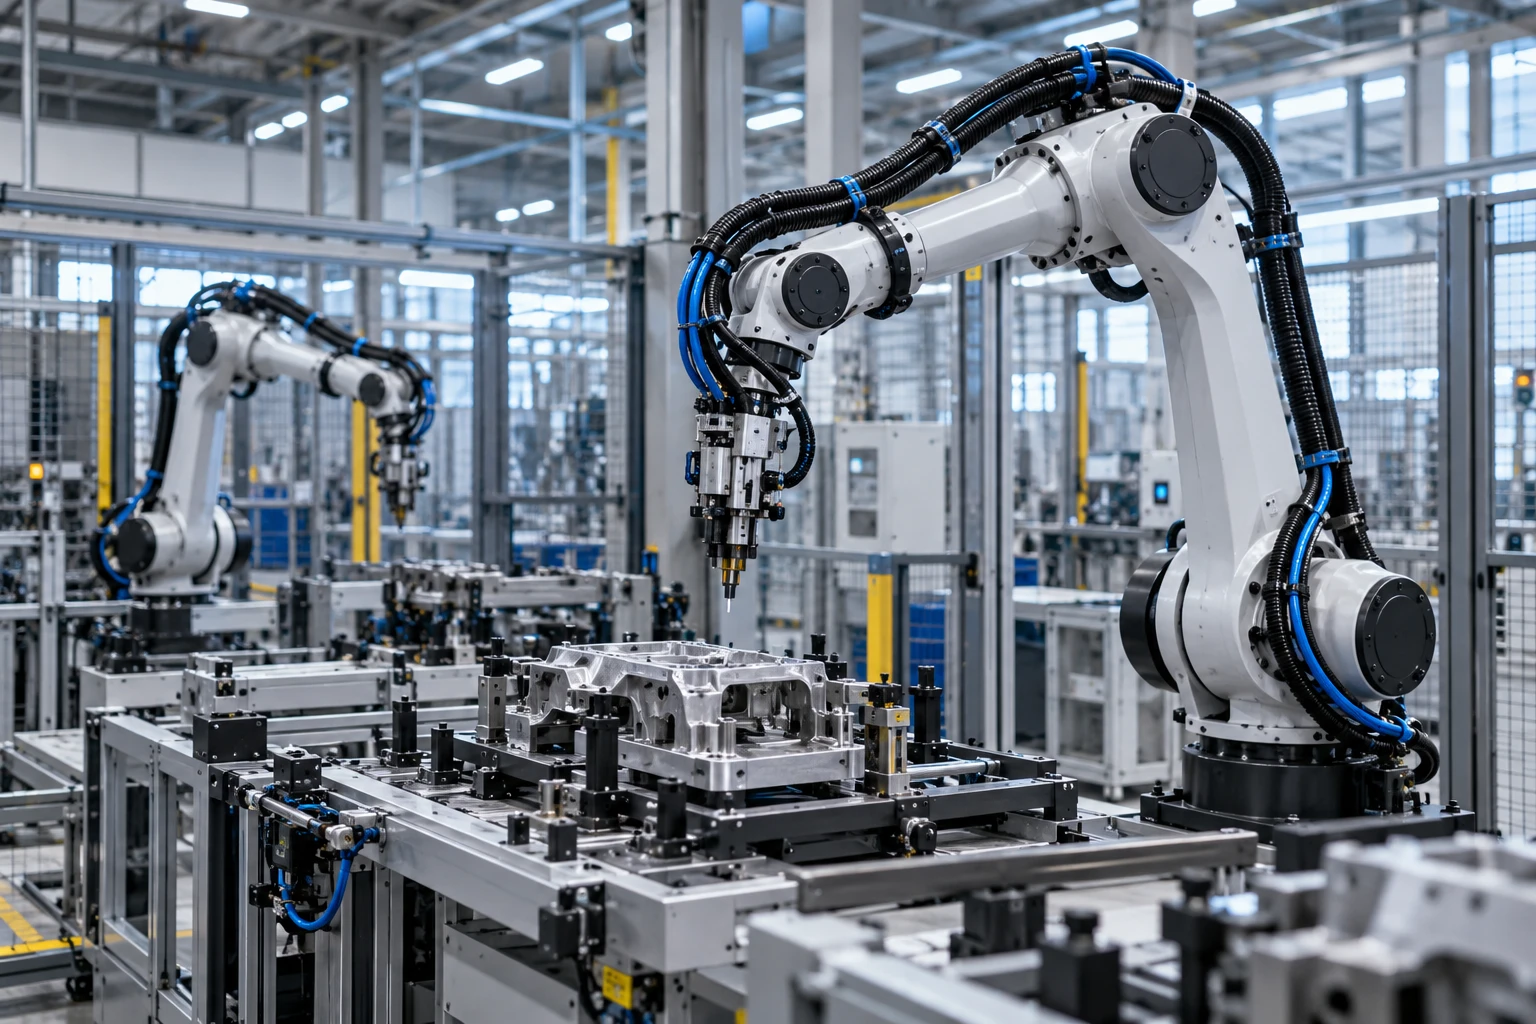
应用程序概览
自动化电池需要与路线和移动任务相匹配的电缆保护。 在选择管道之前讨论旅行、弯曲和扭扭问题; 适合重复机器人移动需要具体应用的验证。
区分与动态职责不同的静态路线
固定机器人细胞框架的保护性路线不同于每个机器人周期弯曲或曲折的路线,旅行路线、拖车和紧固地点影响电缆和管道的压力。 灵活外观并不能证明疲劳性能。
甄选优先事项
- 流动模式和周期值
- 最小弯曲半径和推力
- 电缆捆绑、系紧和连接点
拟订规格
发送移动信封并确定捆绑弯曲或旋转的位置。 提供最小弯曲半径、 旅行和预期周期任务( 如有的话) 。 在有代表性的作业中验证组装的路线, 然后再承诺生产 。
要探索的产品行
审查相关产品组的构建和维维信息,然后确认安装配置。
讨论您的自动化和机器人项目
我们的团队将审查申请,并对你的要求作出回应。
请求申请咨询